人类生产力从肌肉劳作向机器动力、电力流水线、数字PLC计算,直至今日的工业机器人集群与AI具身智能的完整进化轨迹。
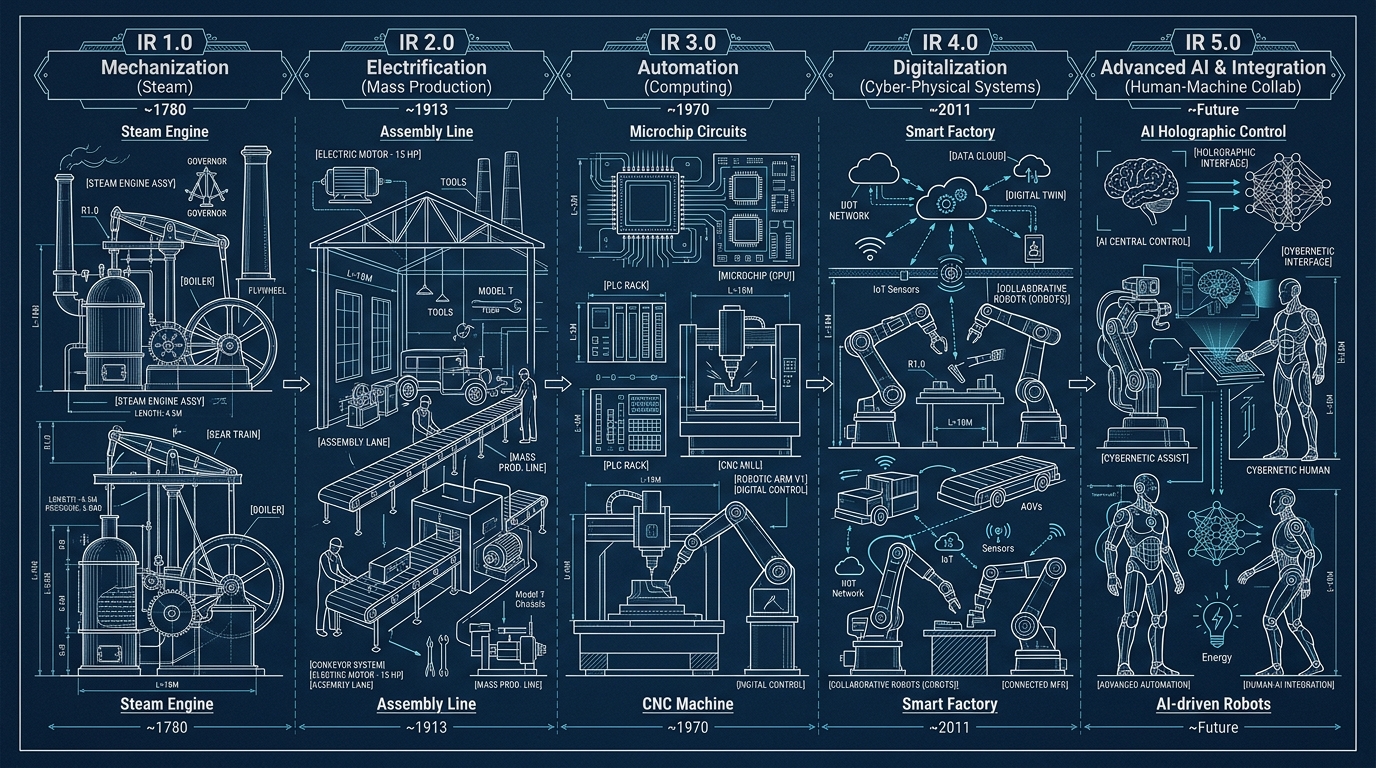
瓦特改良蒸汽机打破了人畜力的地理与能量上限,纺织机与机械齿轮咬合拉开现代工厂序幕。
电动机普及取代集中蒸汽轴,福特流水装配线诞生,标准化零部件制造推动工业量产奇迹。
微处理器与第一代可编程逻辑控制器(PLC)登场,首台工业机器人Unimate开始承担危险压铸作业。
信息物理系统(CPS)融合,六轴垂直关节机器人组网,机器视觉配合AGV构成高度柔性黑灯工厂。
大模型与端到端物理世界具身智能融合,机器人拥有自主感知与柔性协作能力,人机无缝共生。
拆解重型六轴垂直多关节工业机器人的骨骼与神经:从谐波减速机、高扭矩伺服电机到气动末端执行器。
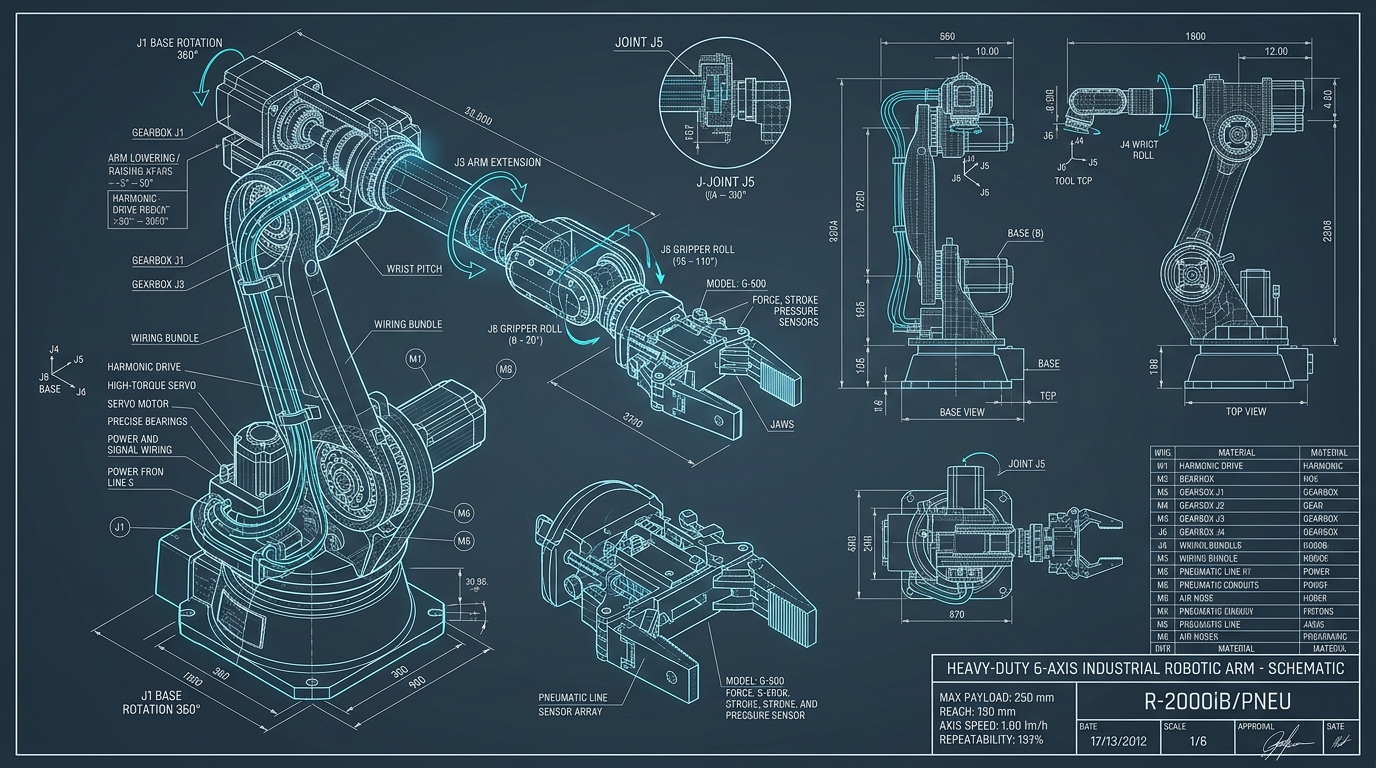
采用高刚性球墨铸铁,承载整机动态力矩反作用力。集成大直径交叉滚子轴承与高扭矩永磁同步伺服电机。
工业机器人的“动力关节心脏”。背隙小于 1 弧分(arcmin),抗冲击能力强,确保大臂与小臂在超高负载下的零抖动定位。
彻底杜绝外部线缆缠绕与干涉磨损。通过机身中空轴心贯穿超柔性动力总线、EtherCAT 实时工业通讯总线及气路回路。
末端执行工具配备高频数字电磁阀与柔性指面应变传感器,可实时闭环调控抓取夹持力,防止脆性工件压损。
具有最大自由度与灵活性,仿人类手臂关节运动,广泛应用于汽车焊装、喷涂、大型重载搬运及高难路径加工。
配备各关节力矩传感器与碰撞即停安全机制,无需物理安全围栏即可与工人并肩作业,具备牵引示教与柔性装配能力。
在 X-Y 平面内具备极高刚性与敏捷定位速度,Z 轴垂直冲压,是 3C 消费电子高精插件、芯片封装与精密点胶的王牌。
三个并联四边形机构驱动轻质碳纤维动平台,电机均固定在机架上方,实现超轻惯量与高达每分钟 180 次的飞速抓放分拣。
在浏览器中直接调控机械臂多关节正逆运动学。观察末端执行器(TCP)空间轨迹描绘,体验激光焊接、自动化码垛及手动精调模式。
超越传统结构化工厂边界。具身物理智能大模型、地外星际轨道无人工厂与分子自组装自动化正在重构下一代工业文明。
工业机器人不再依赖工程师逐行编写示教代码。通过十亿级物理交互与仿真预训练,具身智能模型可理解模糊自然语言指令,自主泛化识别从未见过的工件,并在数毫秒内完成零样本精准抓取与柔性装配。
地球生态环境的终极减负在于将重型高能耗工业向近地轨道与月球表面迁移。全自主太空机器人集群利用微重力条件制造完美的半导体晶圆与纳米光纤,在小行星上完成原位资源开采与自复制基站组装。
借鉴生物肌肉纤维的人造电活性聚合物(EAP)将取代沉重的钢制齿轮减速机。微米级磁控微纳机器人将自动化推进到细胞与分子层级,在生物制药、精密微电子领域开启“原子自组装”新工业范式。
NISSAT 致力于在机械结构动力学、精密伺服减速系统与前沿具身物理智能之间构建深层联结。我们坚信,最强大的自动化系统不仅体现在磅礴的工业产出中,更凝聚在每一根微米级线条、每一次精准伺服响应与对人类潜能的彻底释放之中。